ເຄື່ອງວາງຕຳແໜ່ງແກນດຽວ/ເຄື່ອງວາງຕຳແໜ່ງເຊື່ອມອັດຕະໂນມັດ
ພາລາມິເຕີທາງເທັກນິກ
| ຕົວກຳນົດຕຳແໜ່ງ servo ອອກຕາມແນວນອນແກນດຽວ | ຕົວກຳນົດຕຳແໜ່ງ servo ປະເພດລຳຕົ້ນຫຼັກແກນດຽວ | ຕົວກຳນົດຕຳແໜ່ງ servo ແກນດຽວແບບກ່ອງ Spindle | |||||||||
| ໝາຍເລກລຳດັບ | ໂຄງການຕ່າງໆ | ພາລາມິເຕີ | ພາລາມິເຕີ | ໝາຍເຫດ | ພາລາມິເຕີ | ພາລາມິເຕີ | ພາລາມິເຕີ | ໝາຍເຫດ | ພາລາມິເຕີ | ພາລາມິເຕີ | ໝາຍເຫດ |
| 1. | ນ້ຳໜັກທີ່ໄດ້ຮັບການຈັດອັນດັບ | 200 ກິໂລກຣາມ | 500 ກິໂລກຣາມ | ພາຍໃນລັດສະໝີ R300mm/ R400mm ຂອງແກນຫຼັກ | 500 ກິໂລກຣາມ | 800 ກິໂລກຣາມ | 1200 ກິໂລກຣາມ | ພາຍໃນລັດສະໝີ R400mm/R500mm/ R750mm ຂອງແກນຫຼັກ | 200 ກິໂລກຣາມ | 500 ກິໂລກຣາມ | ມັນຢູ່ພາຍໃນລັດສະໝີ R300mm ຂອງແກນ spindle ພາຍໃນ, ໄລຍະຫ່າງຂອງຈຸດສູນກາງຂອງແຮງໂນ້ມຖ່ວງເຖິງແປນ ≤300 ມມ |
| 2. | ລັດສະໝີມາດຕະຖານຂອງການໝຸນວຽນ | R300 ມມ | R400 ມມ | R600 ມມ | R700 ມມ | R900 ມມ | R600 ມມ | R600 ມມ | |||
| 3. | ມຸມໝຸນສູງສຸດ | ±360° | ±360° | ±360° | ±360° | ±360° | ±360° | ±360° | |||
| 4. | ຄວາມໄວໝູນວຽນທີ່ຈັດອັນດັບ | 70°/ທິດໃຕ້ | 70°/ທິດໃຕ້ | 70°/ທິດໃຕ້ | 70°/ທິດໃຕ້ | 50°/ທິດຕາເວັນຕົກ | 70°/ທິດໃຕ້ | 70°/ທິດໃຕ້ | |||
| 5 | ຄວາມຖືກຕ້ອງຂອງຕຳແໜ່ງຊ້ຳອີກ | ±0.08 ມມ | ±0.10 ມມ | ±0.10 ມມ | ±0.12 ມມ | ±0.15 ມມ | ±0.08 ມມ | ±0.10 ມມ | |||
| 6 | ຂະໜາດຂອງແຜ່ນໝຸນອອກຕາມລວງນອນ | Φ600 | Φ800 | - | - | - | - | - | |||
| 7 | ຂະໜາດຂອບເຂດຂອງກອບການຍ້າຍ (ຍາວ × ກວ້າງ × ສູງ) | - | - | 2200 ມມ × 800 ມມ ×90 ມມ | 3200 ມມ × 1000 ມມ × 110 ມມ | 4200 ມມ × 1200 ມມ × 110 ມມ | - | - | |||
| 8 | ຂະໜາດໂດຍລວມຂອງຕົວປ່ຽນຕຳແໜ່ງ (ຍາວ × ກວ້າງ × ສູງ) | 770 ມມ × 600 ມມ × 800 ມມ | 900 ມມ × 700 ມມ × 800 ມມ | 2900 ມມ × 650 ມມ × 1100 ມມ | 4200 ມມ × 850 ມມ × 1350 ມມ | 5400 ມມ × 1000 ມມ × 1500 ມມ | 1050 ມມ × 620 ມມ × 1050 ມມ | 1200 ມມ × 750 ມມ × 1200 ມມ | |||
| 9 | ແຜ່ນໝຸນ Spindle | - | - | Φ360 ມມ | Φ400ມມ | Φ450ມມ | Φ360 ມມ | Φ400ມມ | |||
| 10 | ຄວາມສູງກາງຂອງການໝຸນແກນທຳອິດ | 800 ມມ | 800 ມມ | 850 ມມ | 950 ມມ | 1100 ມມ | 850 ມມ | 900 ມມ | |||
| 11 | ເງື່ອນໄຂການສະໜອງພະລັງງານ | ສາມເຟສ 200V ± 10% 50HZ | ສາມເຟສ 200V ± 10% 50HZ | ດ້ວຍໝໍ້ແປງໄຟຟ້າແຍກຕ່າງຫາກ | ສາມເຟສ 200V ± 10% 50HZ | ສາມເຟສ 200V ± 10% 50HZ | ສາມເຟສ 200V ± 10% 50HZ | ດ້ວຍໝໍ້ແປງໄຟຟ້າແຍກຕ່າງຫາກ | ສາມເຟສ 200V ± 10% 50HZ | ສາມເຟສ 200V ± 10% 50HZ | ດ້ວຍໝໍ້ແປງໄຟຟ້າແຍກຕ່າງຫາກ |
| 12 | ຊັ້ນຮຽນການສນວນກັນຄວາມຮ້ອນ | H | H | H | H | H | H | H | |||
| 13 | ນ້ຳໜັກສຸດທິຂອງອຸປະກອນ | ປະມານ 200 ກິໂລກຣາມ | ປະມານ 400 ກິໂລກຣາມ | ປະມານ 500 ກິໂລກຣາມ | ປະມານ 1000 ກິໂລກຣາມ | ປະມານ 1600 ກິໂລກຣາມ | ປະມານ 200 ກິໂລກຣາມ | ປະມານ 300 ກິໂລກຣາມ | |||
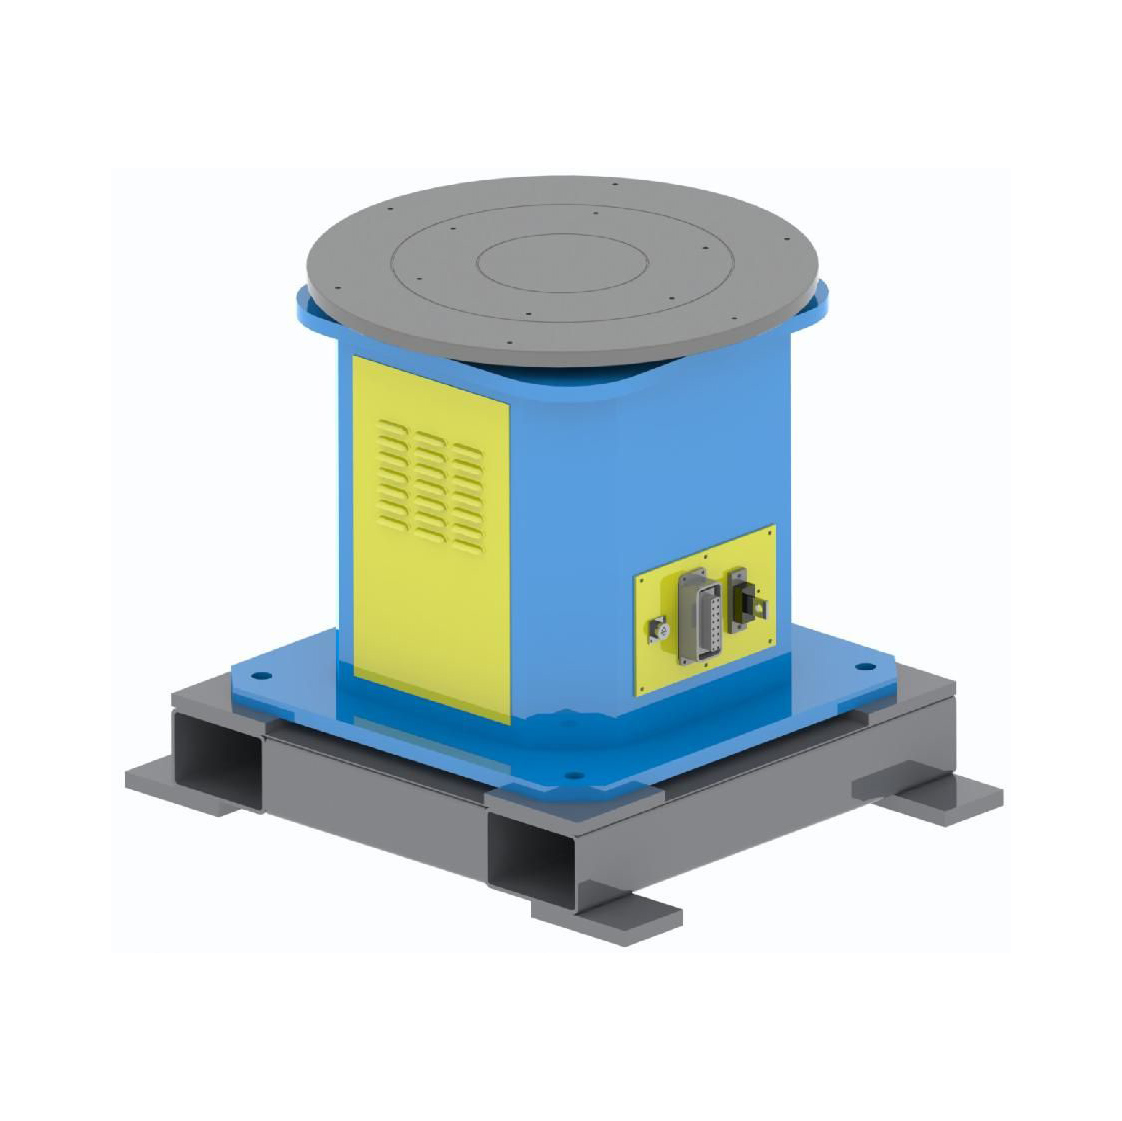
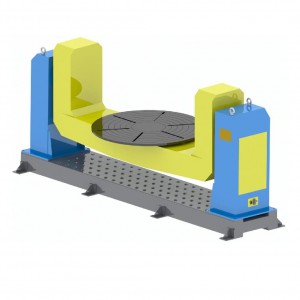
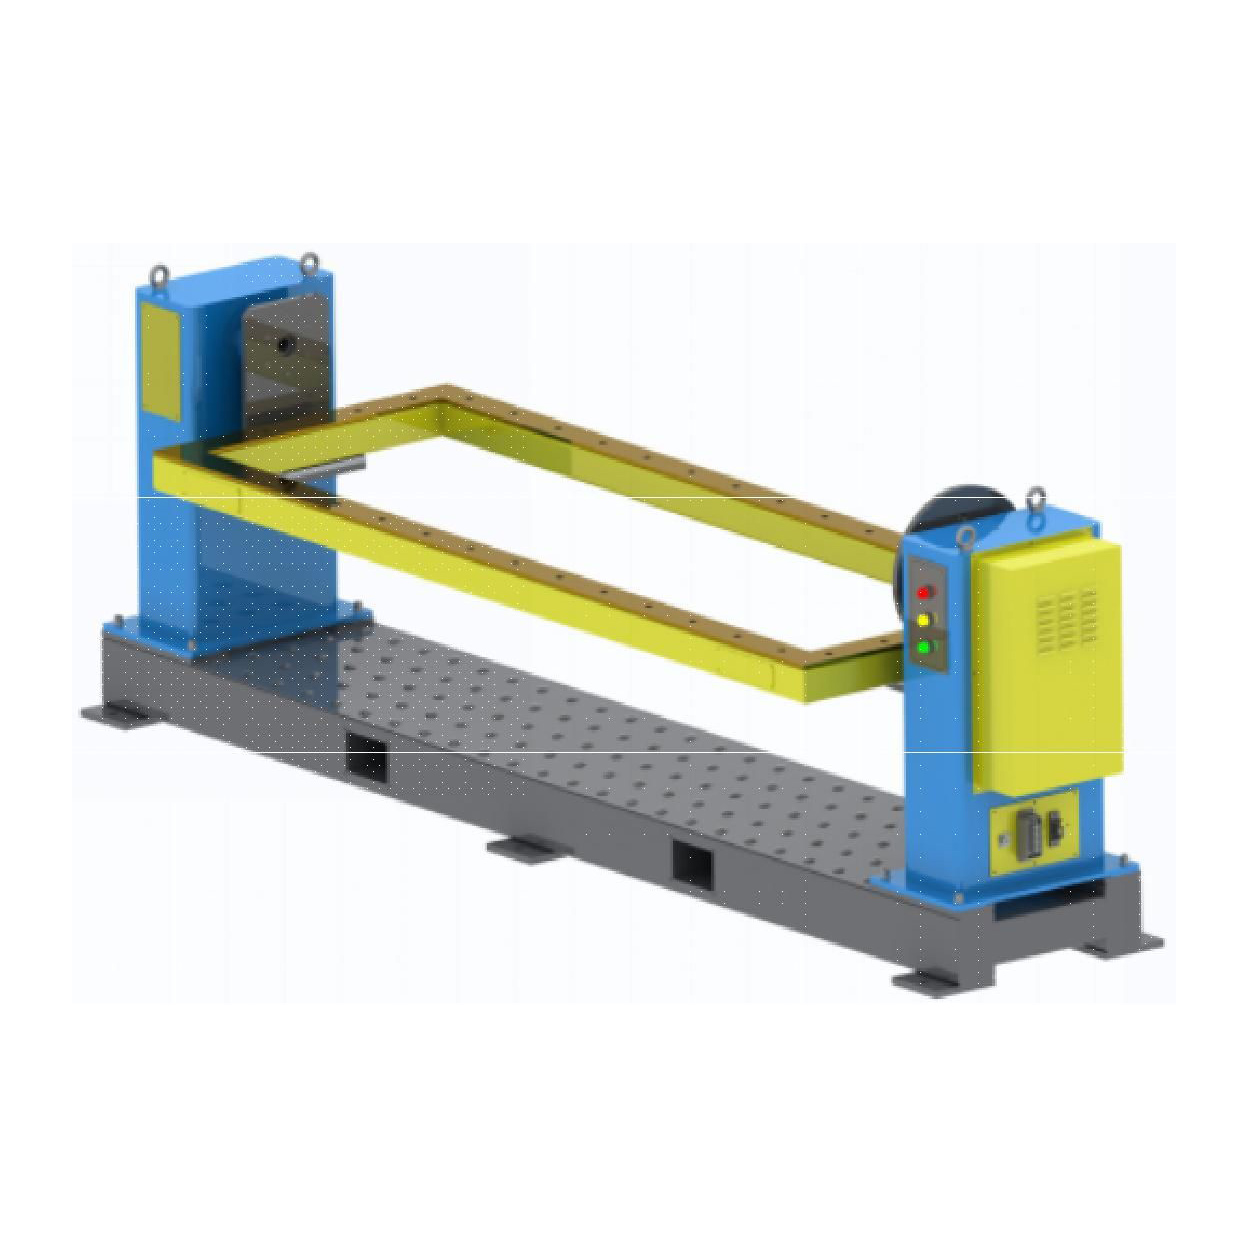
ຕົວກຳນົດຕຳແໜ່ງ servo ອອກຕາມແນວນອນແກນດຽວ
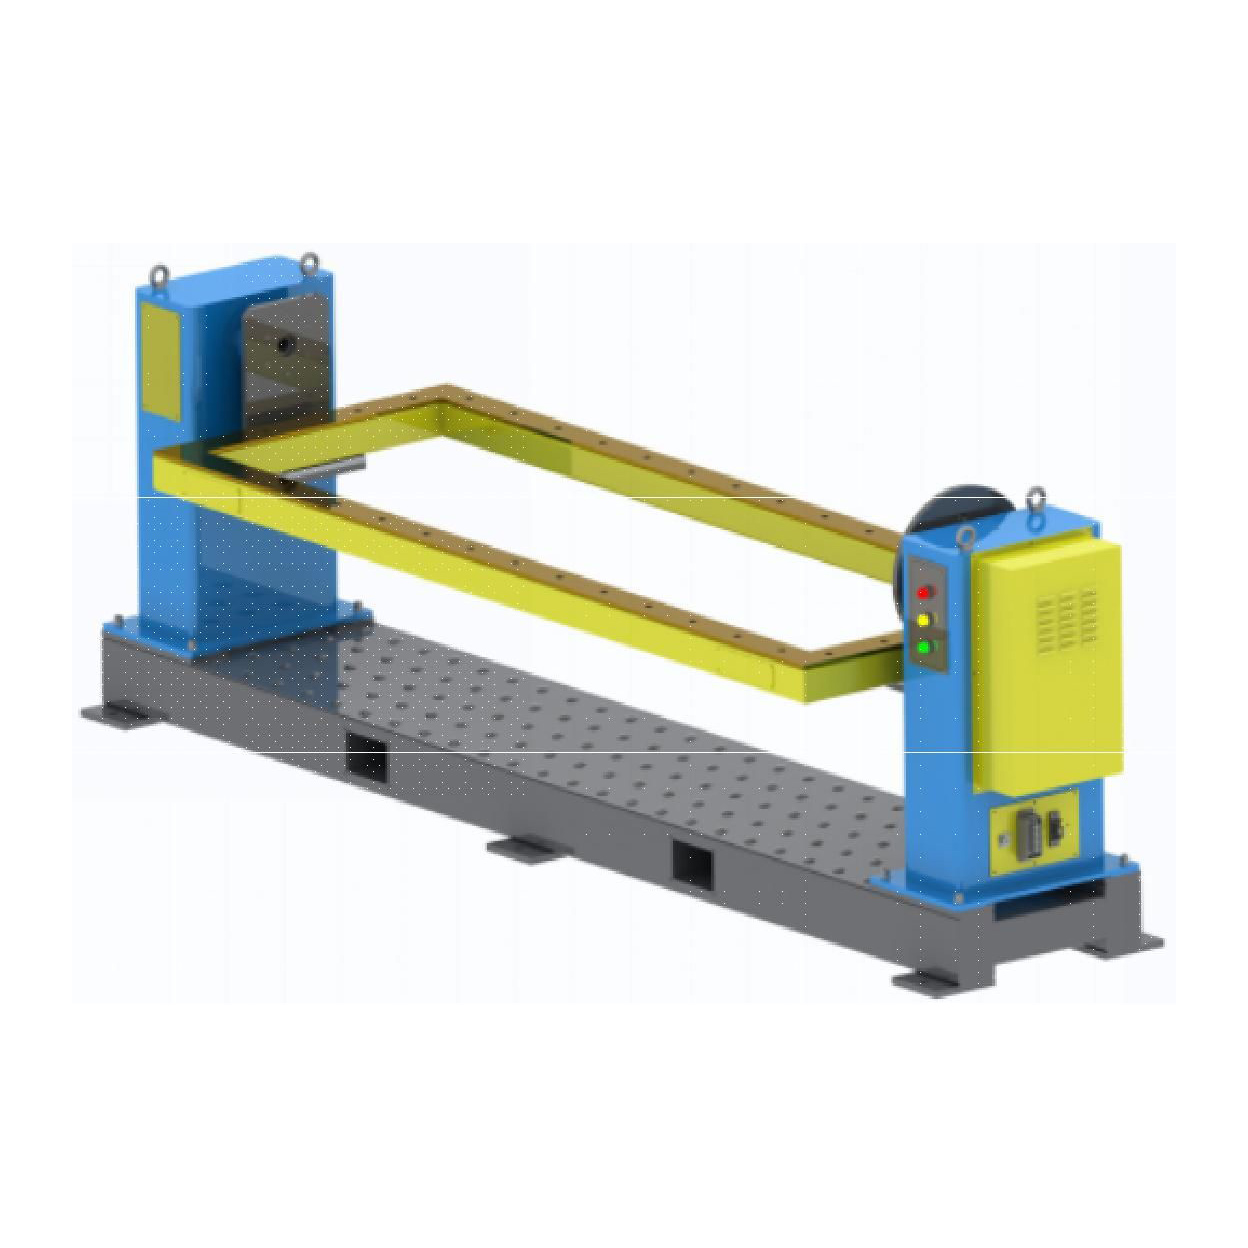
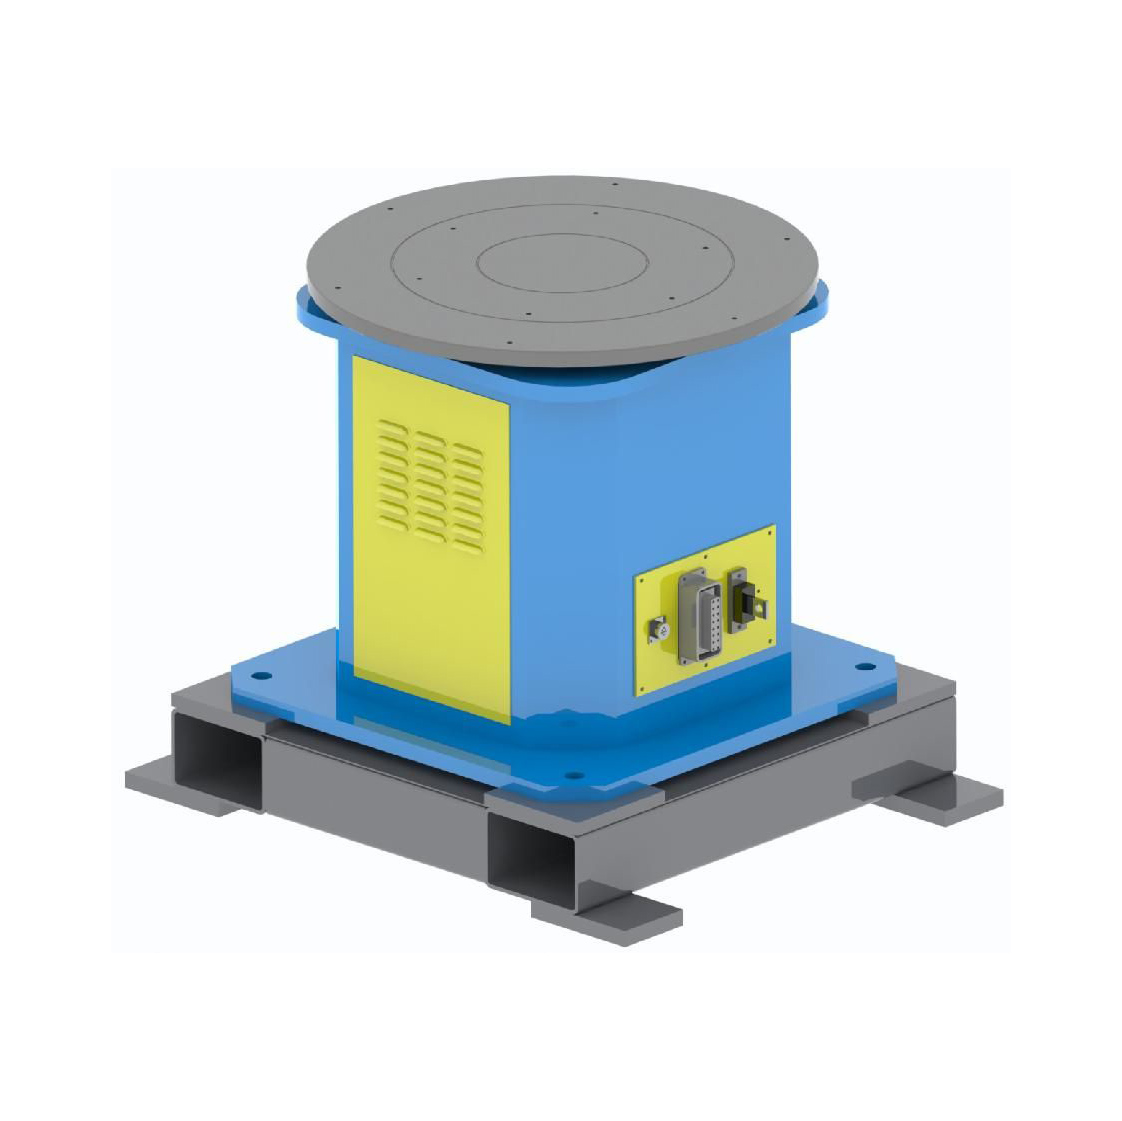
ຕົວກຳນົດຕຳແໜ່ງ servo ປະເພດລຳຕົ້ນຫຼັກແກນດຽວ
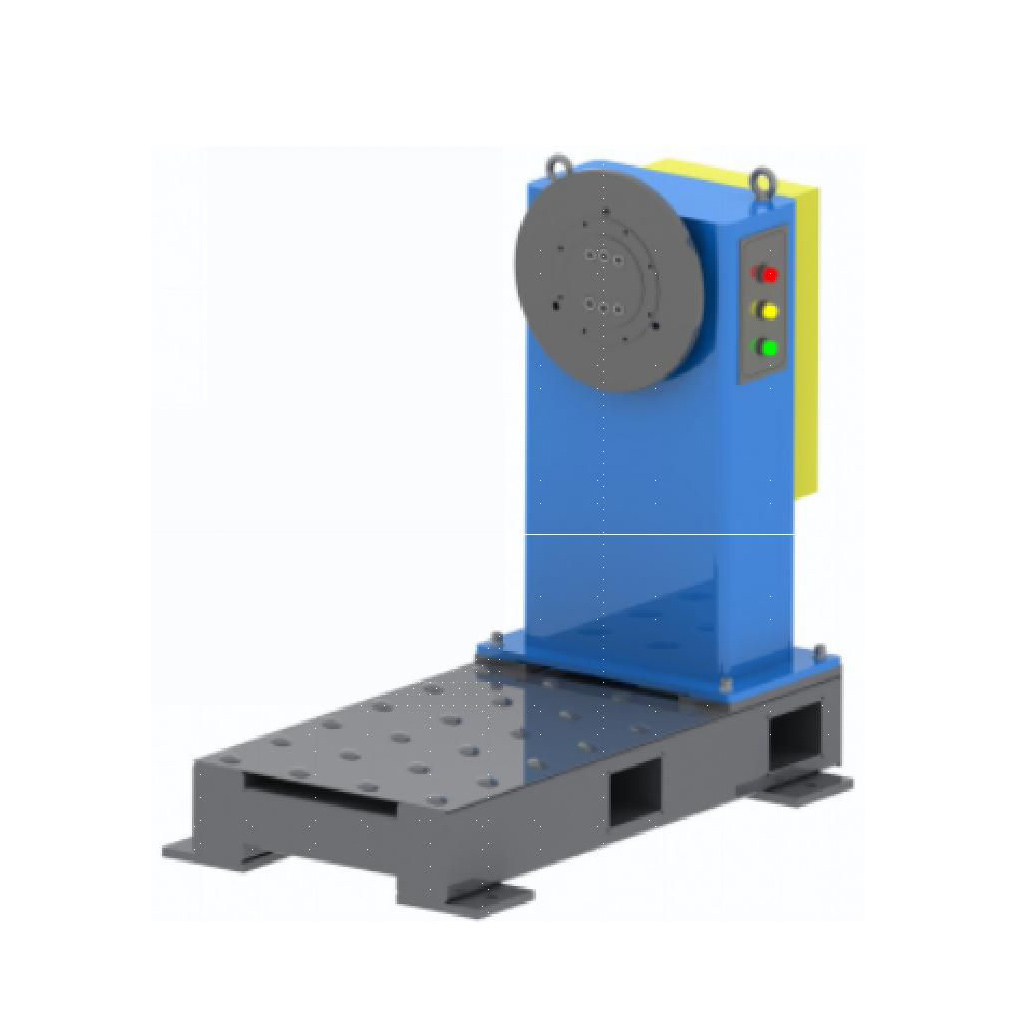
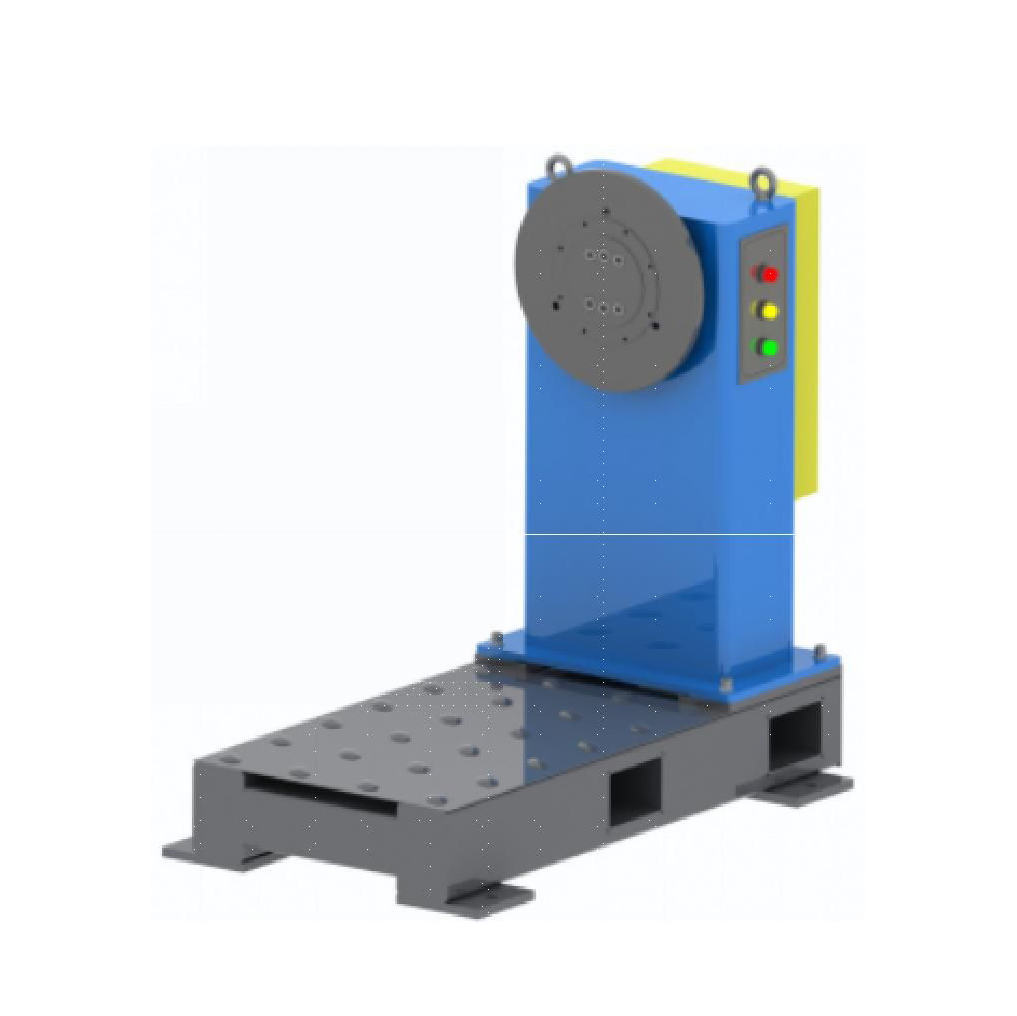
ຕົວກຳນົດຕຳແໜ່ງ servo ແກນດຽວແບບກ່ອງ Spindle
ການນຳສະເໜີໂຄງສ້າງ
ເຄື່ອງກຳນົດຕຳແໜ່ງ servo ແນວນອນແກນດຽວສ່ວນໃຫຍ່ແມ່ນປະກອບດ້ວຍຖານຄົງທີ່, ກ່ອງ spindle ໝູນວຽນ, ແຜ່ນໝູນວຽນແນວນອນ, ມໍເຕີ servo AC ແລະເຄື່ອງຫຼຸດຄວາມແມ່ນຍໍາ RV, ກົນໄກການນໍາໄຟຟ້າ, ເຄື່ອງປ້ອງກັນ ແລະ ລະບົບຄວບຄຸມໄຟຟ້າ. ຖານຄົງທີ່ແມ່ນເຊື່ອມດ້ວຍໂປຣໄຟລ໌ທີ່ມີຄຸນນະພາບສູງ. ຫຼັງຈາກການຫົດຕົວ ແລະ ການຫຼຸດຜ່ອນຄວາມຕຶງຄຽດ, ມັນຕ້ອງໄດ້ຮັບການປຸງແຕ່ງໂດຍການເຄື່ອງຈັກແບບມືອາຊີບເພື່ອຮັບປະກັນຄວາມແມ່ນຍໍາສູງຂອງເຄື່ອງຈັກ ແລະ ໃຊ້ຄວາມແມ່ນຍໍາຂອງຕໍາແຫນ່ງທີ່ສໍາຄັນ. ພື້ນຜິວຖືກສີດດ້ວຍສີຕ້ານສະໜິມ, ເຊິ່ງສວຍງາມ ແລະ ກວ້າງຂວາງ, ແລະ ສີສາມາດປັບແຕ່ງໄດ້ຕາມຄວາມຕ້ອງການຂອງລູກຄ້າ.
ເຫຼັກກ້າທີ່ມີຄຸນນະພາບສູງທີ່ເລືອກສຳລັບກ່ອງແກນໝູນວຽນສາມາດຮັບປະກັນຄວາມທົນທານ ແລະ ຄວາມໝັ້ນຄົງໃນໄລຍະຍາວຫຼັງຈາກການເຊື່ອມ ແລະ ການອົບແຫ້ງ ແລະ ເຄື່ອງຈັກແບບມືອາຊີບ. ແຜ່ນໝູນວຽນແນວນອນຖືກເຊື່ອມດ້ວຍໂປຣໄຟລ໌ທີ່ມີຄຸນນະພາບສູງ. ຫຼັງຈາກການອົບແຫ້ງ, ເຄື່ອງຈັກແບບມືອາຊີບສາມາດຮັບປະກັນລະດັບຄວາມສຳເລັດຂອງພື້ນຜິວ ແລະ ຄວາມໝັ້ນຄົງຂອງມັນເອງ. ພື້ນຜິວດ້ານເທິງຖືກເຄື່ອງຈັກດ້ວຍຮູສະກູທີ່ມີໄລຍະຫ່າງມາດຕະຖານ, ເຊິ່ງສະດວກສຳລັບລູກຄ້າໃນການຕິດຕັ້ງ ແລະ ແກ້ໄຂເຄື່ອງມືການວາງຕຳແໜ່ງ.
ການເລືອກມໍເຕີ servo AC ແລະຕົວຫຼຸດ RV ເປັນກົນໄກພະລັງງານສາມາດຮັບປະກັນຄວາມໝັ້ນຄົງຂອງການໝູນ, ຄວາມຖືກຕ້ອງຂອງຕຳແໜ່ງ, ຄວາມທົນທານຍາວນານ ແລະ ອັດຕາການລົ້ມເຫຼວຕໍ່າ. ກົນໄກການນຳໄຟຟ້າແມ່ນເຮັດດ້ວຍທອງເຫລືອງ, ເຊິ່ງມີຜົນກະທົບຕໍ່ການນຳໄຟຟ້າທີ່ດີ. ພື້ນຖານນຳໄຟຟ້າຮັບຮອງເອົາການສນວນກັນຄວາມຮ້ອນທີ່ປະສົມປະສານ, ເຊິ່ງສາມາດປົກປ້ອງມໍເຕີ servo, ຫຸ່ນຍົນ ແລະ ແຫຼ່ງພະລັງງານເຊື່ອມໄດ້ຢ່າງມີປະສິດທິພາບ.
ລະບົບຄວບຄຸມໄຟຟ້າໃຊ້ PLC Omron ຂອງຍີ່ປຸ່ນເພື່ອຄວບຄຸມຕົວກຳນົດຕຳແໜ່ງ, ມີປະສິດທິພາບທີ່ໝັ້ນຄົງ ແລະ ອັດຕາການລົ້ມເຫຼວຕໍ່າ. ອົງປະກອບໄຟຟ້າຖືກຄັດເລືອກຈາກຍີ່ຫໍ້ທີ່ມີຊື່ສຽງທັງພາຍໃນ ແລະ ຕ່າງປະເທດເພື່ອຮັບປະກັນຄຸນນະພາບ ແລະ ຄວາມໝັ້ນຄົງຂອງການນຳໃຊ້.